Chinese
 English
 français
 italiano
 español
 português
 Nederlands
 日本語
 한국의


Kategorien
Heiße Produkte
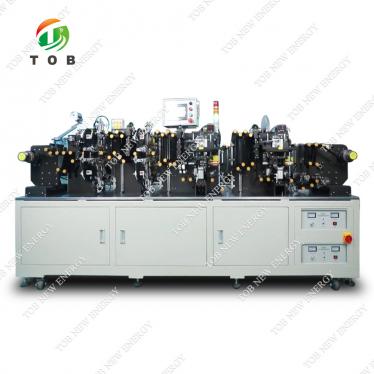
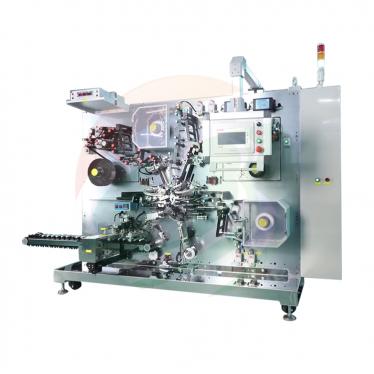
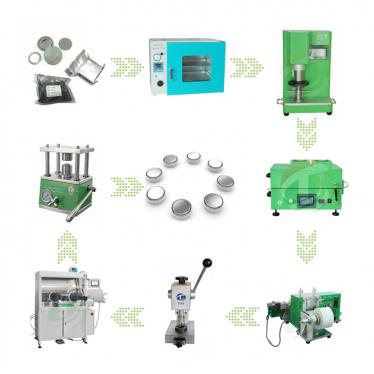
Patent CN215451488U – 3-Achsen-Elektrolytbefüllung & -Versiegelung
Sep 24,2026Ein Positionssensor lokalisiert die Batterie und drei motorbetriebene Gewindespindelachsen bewegen das Einspritzrohr, um sie in drei Richtungen zu befüllen und zu versiegeln – keine manuelle Zuführung, kein manuelles Stanzen.
Vollständige Spezifikation und Zeichnungen: CN215451488U bei Google Patents
Das Versiegeln ist einer der letzten Arbeitsschritte bei der Herstellung einer Lithiumbatterie. Nach dem Stand der Technik erfolgte dies auf langsame Weise: Ein Bediener führte jede Zelle von Hand in eine Presse ein und ein Stanzvorgang verschloss sie. Die Spezifikation von CN215451488U bezeichnet den Versiegelungsschritt als wichtiges Glied in der Lithiumbatterieproduktion und identifiziert den manuellen Zuführungs- und Stanzweg als Engpass – die Versiegelungseffizienz war gering.
Das Patent antwortet mit einer Maschine, die die Positionierung selbst übernimmt. Ein Sensor erkennt die Zelle auf einer Arbeitsplatte, und drei Elektromotoren treiben drei Gewindespindeln an, um ein Einspritzrohr über die Zelle zu bewegen und diese zu befüllen und zu versiegeln. Der gesamte Handhabungszyklus – positionieren, einspritzen, versiegeln – hängt nicht mehr von den Händen eines Bedieners ab.
Patentinformationen
| Veröffentlichungsnummer | CN215451488U |
| Anmeldenummer | CN202122096808.2U |
| Titel (Original) | 一种电池生产用封口装置 (3-Achsen-Elektrolytbefüll- und Versiegelungsmaschine) |
| Erfinder | Huang Zhengyao (Dany Huang); Chen Lucai (Tobey Chen) |
| Aktueller Rechtsinhaber | XIAMEN TOB NEW ENERGY TECHNOLOGY Co., Ltd. – die registrierte Einheit von TOB NEW ENERGY |
| Anmeldedatum | 1. September 2021 |
| Erteilungsdatum | 7. Januar 2022 |
| Dokumententyp | Gebrauchsmuster (Art-Code U) |
| Rechtsstatus | Aktiv |
| Voraussichtliches Ablaufdatum | 1. September 2031 |
| Zeichnungen | 7 Abbildungen |
| Offizielles Register | CN215451488U bei Google Patents |
Das Produktionsproblem, das dieses Patent löst
Manuelles Versiegeln ist langsam und arbeitsintensiv.Im bestehenden Prozess wird die Batterie von Hand zugeführt und durch einen Stanzvorgang versiegelt. Jede Zelle muss einzeln an der Versiegelungsstation ausgerichtet werden, und der Bediener ist Teil jedes Zyklus. Für einen Arbeitsschritt, der ganz am Ende einer Lithiumbatterie-Fertigungslinie positioniert ist, bestimmt dieser manuelle Rhythmus die Obergrenze für den Ausstoß der gesamten Linie.
Befüllen und Versiegeln erfordern Genauigkeit in drei Dimensionen.Um eine Zelle zu injizieren und zu versiegeln, muss das Injektionsrohr aus der richtigen Richtung und in der richtigen Höhe über der Zellenöffnung ankommen. Ein starres Ein-Stationen-Werkzeug kann nicht schnell angepasst werden, wenn sich der Zelltyp oder das Stationslayout ändert.
Das Gebrauchsmuster adressiert beide Punkte: Es erkennt, wo sich die Zelle befindet, und bewegt dann das Injektionsrohr entlang dreier orthogonaler Achsen, sodass der Befüll- und Versiegelungskopf ohne manuelle Ausrichtung positioniert werden kann.
Wie der Mechanismus funktioniert
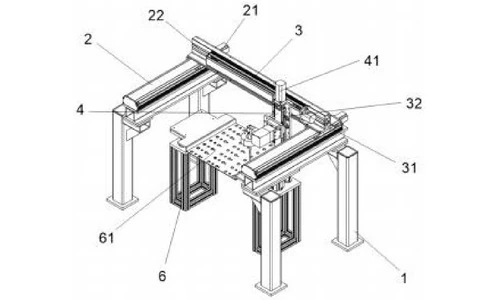
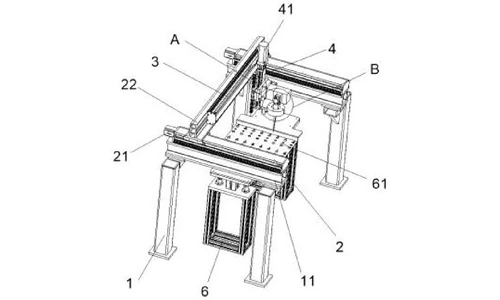
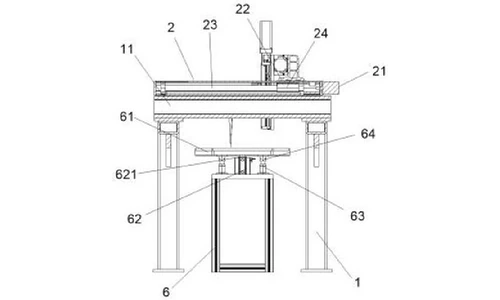
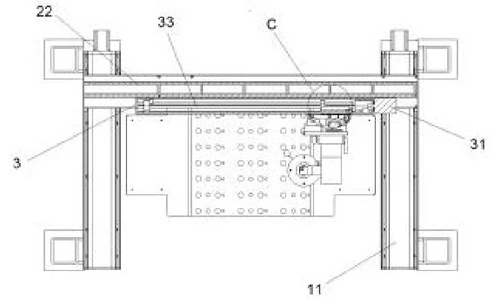
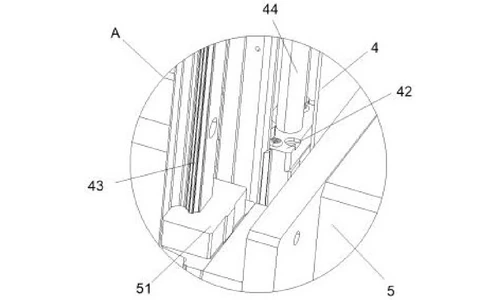
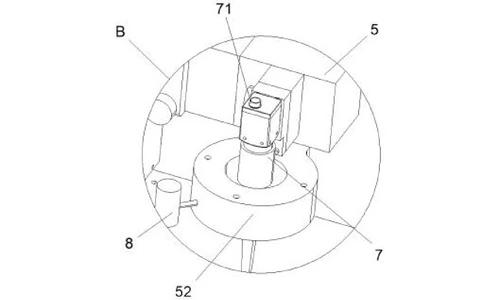
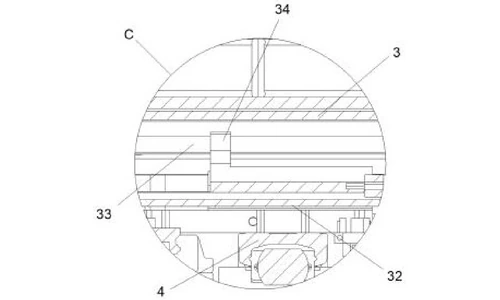
Die Maschine baut drei Linearachsen aus drei Elektromotoren und drei Gewindespindeln auf, die auf aufeinanderfolgenden Querträgern über einer Arbeitsplatte gestapelt sind. Die Abbildungen 1-4 zeigen die gesamte Maschine in zwei perspektivischen Ansichten und zwei Querschnittsansichten; die Abbildungen 5-7 zeigen die vergrößerten Details, die mit A, B und C gekennzeichnet sind.
Drei gestapelte Motor-Gewindespindel-Achsen
Ein Rahmen trägt an seinem oberen Ende auf jeder Seite eine erste Verbindungsplatte, und ein erster Querträger überspannt die beiden Platten. Der erste Motor an der Rückseite des ersten Querträgers dreht die erste Gewindespindel und der ineinandergreifende erste Verbindungsblock läuft darauf und trägt den zweiten Querträger in Vor-Rück-Richtung. Der zweite Motor am rechten Ende des zweiten Querträgers dreht die zweite Gewindespindel und bewegt den dritten Querträger in Links-Rechts-Richtung. Der dritte Motor auf dem dritten Querträger dreht die dritte Gewindespindel, und ihr Verbindungsblock bewegt den Verbindungsrahmen in der Auf-Ab-Richtung. Alle drei Motoren sind elektrisch mit einer externen Stromversorgung und einer externen Steuerung verbunden.
Füllkopf mit Positionssensor
Der Verbindungsrahmen trägt das Einspritzrohr an seinem vorderen Ende. Das Rohr hat an seinem oberen Ende einen Einspritzanschluss (an dem der Dichtflüssigkeitsschlauch angeschlossen ist) und einen Begrenzungsring an seinem äußeren Ende, der unten links am Verbindungsrahmen sitzt. Ein Positionssensor ist hinter dem Begrenzungsring montiert. Wenn eine Batterie in das Klemmloch der Arbeitsplatte eingesetzt wird, erkennt der Sensor die Zelle und sendet ein Signal an die Steuerung – dieses Signal startet den Positionierungsvorgang.
Arbeitsplatte mit elektrischem Zylinderhub
Ein Stützrahmen steht unter dem Einspritzrohr, und die Arbeitsplatte sitzt darauf. Ein elektrischer Zylinder am Stützrahmen treibt eine Teleskopstange an, deren oberes Ende an der Unterseite der Arbeitsplatte befestigt ist, sodass die Platte zum Be- und Entladen angehoben und abgesenkt werden kann. Ein Verbindungsrohr an der Unterseite der Platte beherbergt eine Federstange, deren unteres Ende auf dem Stützrahmen ruht; die Federstange befindet sich in Presspassung mit dem Verbindungsrohr, sodass sich die Platte gleichmäßig auf und ab bewegt, anstatt zu kippen.
Geführter Schlitten und Rahmenversteifung
Der Verbindungsrahmen trägt außerdem einen Gleitblock hinten links, der auf einer Gleitschiene läuft, die am dritten Querträger montiert ist, wodurch der Auf-Ab-Schlitten stabil gehalten wird. Unten ist der Rahmen mit den ersten Verbindungsplatten verschraubt und durch eine dreieckige Platte in jedem Eckwinkel versteift.
Arbeitsablauf wie veröffentlicht: Der Bediener schließt den Einspritzanschluss an den Dichtflüssigkeitsschlauch an und schaltet die Maschine ein; eine Batterie wird in das Klemmloch eingesetzt; der Positionssensor identifiziert die Zelle und signalisiert dies der Steuerung; die Steuerung betreibt nacheinander den ersten Motor (vorne-hinten), den zweiten Motor (links-rechts) und den dritten Motor (auf-ab), sodass der Verbindungsrahmen das Einspritzrohr positioniert und die Zelle füllt und abdichtet; wenn die Platte be- oder entladen werden muss oder das Rohr vertikal einspritzen muss, startet die Steuerung den elektrischen Zylinder und die Teleskopstange bewegt die Arbeitsplatte.
Beanspruchte Vorteile
| Vorteil | Verantwortlicher Mechanismus |
|---|---|
| Höhere Dichtungseffizienz | Der Positionssensor lokalisiert die Batterie, dann wird das Einspritzrohr in drei Richtungen angetrieben, um ohne manuelle Ausrichtung zu füllen und abzudichten |
| Höhere Praktikabilität | Elektrozylinder hebt und senkt die Arbeitsplatte zum Be- und Entladen sowie für die vertikale Zwei-Wege-Injektion |
| Stabiler Plattenhub | Federstange mit Preßsitz im Verbindungsrohr, dazu Gleitstück und Gleitschiene am dritten Querträger |
Vergleich mit der manuellen Zuführ- und Stanzversiegelung
Beim bisherigen Verfahren wurde die Batterie von Hand zugeführt und durch einen Stanzvorgang versiegelt, wobei der Bediener Teil jedes Zyklus war. Dieses Patent ersetzt diesen Rhythmus durch motorische Positionierung und Betätigung.
| Dimension | Herkömmlicher Ansatz | Dieses Patentdesign |
|---|---|---|
| Zellpositionierung | Bediener richtet jede Zelle an der Versiegelungsstation aus | Positionssensor ortet die Batterie automatisch |
| Befüllung und Versiegelung | Manuelles Stanzen durch den Bediener | Drei Motor-und-Gewindetrieb-Achsen treiben das Injektionsrohr in drei Richtungen an |
| Bestückung | Feste Arbeitsplatte, schwer zugänglich | Elektrozylinder hebt und senkt die Arbeitsplatte zum Be- und Entladen |
Wo diese Technologie heute eingesetzt wird
CN215451488U deckt die Positionier- und Befüllarchitektur ab, die in den Batterie-Versiegelungs- und Elektrolyt-Befüllanlagen von TOB eingesetzt wird: Zelle erfassen, Kopf in drei Achsen bewegen, befüllen und versiegeln. Das ist genau die Sequenz, die eine Produktions-Versiegelungsstation an jeder Zelle zuverlässig wiederholen muss.
Anfragen zu verwandten Geräten: Angebot anfordern
Häufig gestellte Fragen
Was deckt das Patent CN215451488U ab?
Es deckt eine Batterieversiegelungsmaschine für die Batterieproduktion ab, bei der drei Elektromotoren drei Kugelgewindetriebe auf gestapelten Querträgern antreiben und so einen Verbindungsrahmen und dessen Injektionsrohr in Vorwärts-Rückwärts-, Links-Rechts- und Auf-Ab-Richtung bewegen. Ein Positionssensor ortet die Batterie in einer Klemmbohrung auf einer Arbeitsplatte, und die Steuerung treibt dann das Injektionsrohr zum Befüllen und Versiegeln der Zelle an.
Warum ist das manuelle Versiegeln in der Batterieproduktion ein Problem?
In der Beschreibung wird angegeben, dass der Stand der Technik Batterien durch manuelle Zuführung und Stanzen versiegelte, was zu einer geringen Versiegelungseffizienz führte. Da das Versiegeln ein wichtiger Schritt bei der Herstellung von Lithiumbatterien ist, begrenzt dieser manuelle Rhythmus die Leistung der gesamten Linie.
Woher weiß die Maschine, wo die Versiegelungsflüssigkeit einzuspritzen ist?
Ein Positionssensor hinter dem Begrenzungsring des Injektionsrohrs erkennt die in die Klemmbohrung der Arbeitsplatte eingesetzte Batterie und sendet ein Signal an die Steuerung. Die Steuerung startet daraufhin nacheinander die drei Motoren, sodass das Injektionsrohr vor dem Befüllen und Versiegeln die korrekte Position in allen drei Richtungen erreicht.
Welche Funktion hat der Elektrozylinder unter der Arbeitsplatte?
Er treibt eine Teleskopstange an der Unterseite der Arbeitsplatte an, die die Platte zum Be- und Entladen anhebt und absenkt und eine vertikale Zwei-Wege-Injektion ermöglicht. Eine Federstange mit Preßsitz im Verbindungsrohr hält die Plattenbewegung stabil.
Wer ist Inhaber des Patents CN215451488U?
TOB NEW ENERGY ist Inhaber dieses erteilten Gebrauchsmusters. Es ist unter der eingetragenen chinesischen Einheit des Unternehmens angemeldet und wurde von Huang Zhengyao (Dany Huang) und Chen Lucai (Tobey Chen) miterfunden.
Ist das Patent CN215451488U noch in Kraft?
Ja. Es ist aktiv, wurde am 1. September 2021 angemeldet und läuft voraussichtlich am 1. September 2031 ab.
Vollständige Beschreibung und Zeichnungen: CN215451488U auf Google Patents
 Abonnieren Sie uns